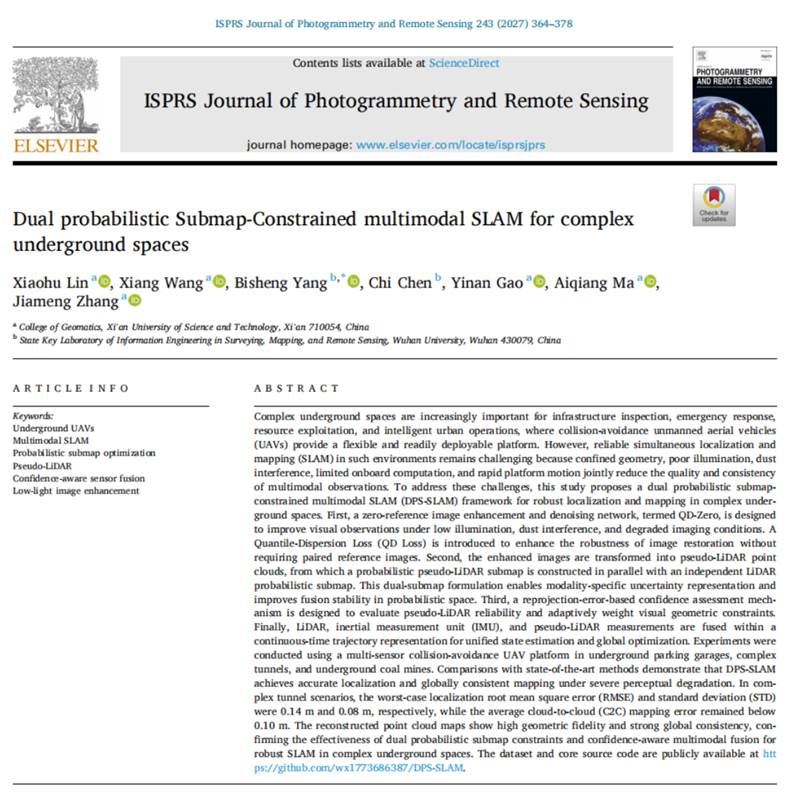
近日,我院蔺小虎副教授团队联合武汉大学测绘遥感信息工程全国重点实验室杨必胜教授、陈驰教授,在摄影测量与遥感领域国际顶级期刊 ISPRS Journal of Photogrammetry and Remote Sensing(简称 ISPRS P&RS)发表了题为“Dual Probabilistic Submap-Constrained Multimodal SLAM for Complex Underground Spaces”的研究论文。论文第一作者为蔺小虎副教授,第二作者为硕士研究生王相,通讯作者为杨必胜教授。
ISPRS P&RS 是摄影测量、遥感与空间信息科学领域具有重要国际影响力的权威学术期刊,为中国科学院一区 TOP 期刊,最新影响因子为12.9。期刊主要刊载摄影测量、遥感观测、空间信息系统、计算机视觉、三维重建与智能感知等领域的高水平原创性研究成果。
该研究面向复杂地下空间环境中无人机定位与建图面临的感知退化、定位精度下降及地图一致性不足等问题,开展多模态同步定位与建图(SLAM)方法研究。论文成果进一步拓展了多源信息融合与概率子图约束在复杂地下空间定位建图中的应用,为地下空间无人机自主导航、三维地图构建及智能感知提供了新的技术方法。
此次研究成果的发表,体现了我院在复杂地下空间智能感知、多模态 SLAM 与三维空间信息获取等方向的持续研究积累,也展示了我院与武汉大学测绘遥感信息工程全国重点实验室开展高水平科研合作取得的积极进展。
成果简介:
随着国土空间开发由平面拓展转向立体统筹、城市发展由增量扩张转向韧性治理,地下空间已成为支撑国土空间安全、韧性城市建设、应急救援与地上地下协同开发的关键战略载体;与此同时,低空智能装备的应用边界正由开放空域向城市复杂受限空间延伸。基于同步定位与建图(Simultaneous Localization and Mapping, SLAM)技术的防碰撞无人机,正成为地下战略储备设施巡检、灾害应急救援以及重大基础设施建设等任务的重要平台。然而,地下空间几何结构受限、光照不足、粉尘干扰严重、机载算力有限且平台运动剧烈,导致多模态观测质量与一致性显著下降,影响定位与建图的可靠性。针对上述难题,我们提出了一种复杂地下空间双概率子图约束的多模态数据融合SLAM(DPS-SLAM)方法。首先,设计了零参考图像增强与去噪网络QD-Zero,引入分位数-离散度损失(Quantile-Dispersion Loss, QD Loss),在无需成对参考图像的前提下,提升低照度和粉尘干扰等成像退化条件下的图像恢复鲁棒性。其次,将增强后的图像转换为伪LiDAR点云,构建伪LiDAR概率子图,与激光雷达(Light Detection and Ranging, LiDAR)概率子图并行维护,实现多模态观测不确定性的概率化表达,提升融合稳定性。最后,设计了一种基于重投影误差的置信度评估方法,评估伪LiDAR的可靠性,并自适应调整视觉几何约束的权重。在连续时间轨迹表示下融合多源观测,实现统一状态估计,并通过子图级全局优化提高地图一致性。我们使用防碰撞无人机在地下停车场、复杂巷道和煤矿井下等典型地下空间中开展了广泛的实验,验证了该方法在精度和鲁棒性方面的显著提升,为复杂地下空间防碰撞无人机自主巡检、智能矿山安全监测、地下基础设施三维建模、灾后应急探测和无人化作业提供了可靠的定位建图技术支撑,对推动矿山智能测绘装备研发与地下空间智能感知技术发展具有重要意义。
论文下载地址:https://doi.org/10.1016/j.isprsjprs.2026.11.017
本研究由国家自然科学基金项目(42671585)、国家自然科学基金联合基金项目(U22A20568)、陕西省自然科学基础研究计划重点项目(2025JC-QYXQ-014)等共同资助。